第二十四章 视频对象与动态状态构建
视频在传统计算机技术中通常被定义为连续图像帧组成的媒体信息,其工程处理主要围绕视频采集、编码、解码、图像识别和目标跟踪展开。在 WSaiOS 结构智能体系中,需要从现实对象的静态结构、结构元素的动态状态、多维参数变化以及特定观察视角之间的关系重新定义视频。
视频是现实场景中静态结构元素的状态与多维参数变化,经过特定视角的连续感知、结构处理和方法运算后形成的动态场景表达对象。
这一概念包含两个相互关联的结构层次。第一个层次是现实对象自身的结构定义。对象由结构元素、属性、方法、状态和关系等组成,这些结构定义构成相对稳定的静态结构基础。第二个层次是对象运行过程中产生的动态变化。结构元素的状态、属性参数以及对象之间的关系,随着时间、运行条件和外部作用发生变化。
视频通过特定观察视角连续获取这些变化的信息,再经过识别、结构匹配、参数计算和状态判断,形成该视角下的动态场景表达。
因此,视频并不是现实对象本身,也不是现实场景的完整复制,更不是简单的图像帧集合。它是现实对象静态结构元素动态变化结果的视角表达。
同一个现实对象可以通过不同视角形成不同的视频动态场景表达;同一个视角场景也可以同时呈现多个现实对象的结构元素及其动态变化。不同视角的表达结果可以通过现实对象标识、结构元素标识、时间关系和空间参照建立关联。
本章围绕这一核心定义,研究视频信息如何形成动态场景对象,如何识别现实对象及其结构元素,如何获取状态与多维参数变化,如何组织时间序列和动态关系,以及如何将视角场景表达结果与 WSaiOS 已有的动态结构进行匹配。
24.1 视频信息的连续处理
视频信息的连续处理,是现实对象结构元素动态变化形成视角场景表达的基础工程过程。连续处理的目的不是简单地将视频文件拆分成图像帧,而是按照特定观察视角和时间顺序,持续获取现实对象的可观察信息,为结构元素识别、参数提取、状态判断和动态场景构建提供数据。
现实对象的静态结构可以表示为:
其中,\(E\) 表示结构元素集合,\(P\) 表示属性定义,\(M\) 表示方法定义,\(S\) 表示状态定义,\(R\) 表示对象关系,\(C\) 表示结构约束。
结构定义规定了对象由哪些元素组成、具有哪些属性、可以形成哪些状态以及元素之间存在什么关系。它是对象动态变化的结构基础。
对象在运行过程中,结构元素会产生动态参数:
其中,\(X_i(t)\) 表示第 \(i\) 个结构元素在时间 \(t\) 的状态及多维属性参数。
当对象运行条件发生变化时,结构元素的状态和参数也会发生变化:
这里的减法表示参数变化的数学计算。对于离散状态、关系变化和非数值属性,应分别采用状态转换、关系变化和属性差异等方法处理,不能全部使用数值相减。
视频需要通过特定观察视角获取这些变化信息。视角结构可以表示为:
其中,\(P_w\) 表示观察位置,\(D_w\) 表示观察方向,\(A_w\) 表示观察范围,\(F_w\) 表示摄像设备及其采集参数。
连续采集信息可以表示为:
经过连续信息处理、结构元素识别和方法运算后,形成视角场景表达:
其中,\(M\) 表示信息处理与计算方法,\(C\) 表示感知和计算约束,\(V_e\) 表示最终形成的动态场景表达对象。
因此,视频动态场景对象的形成过程为:
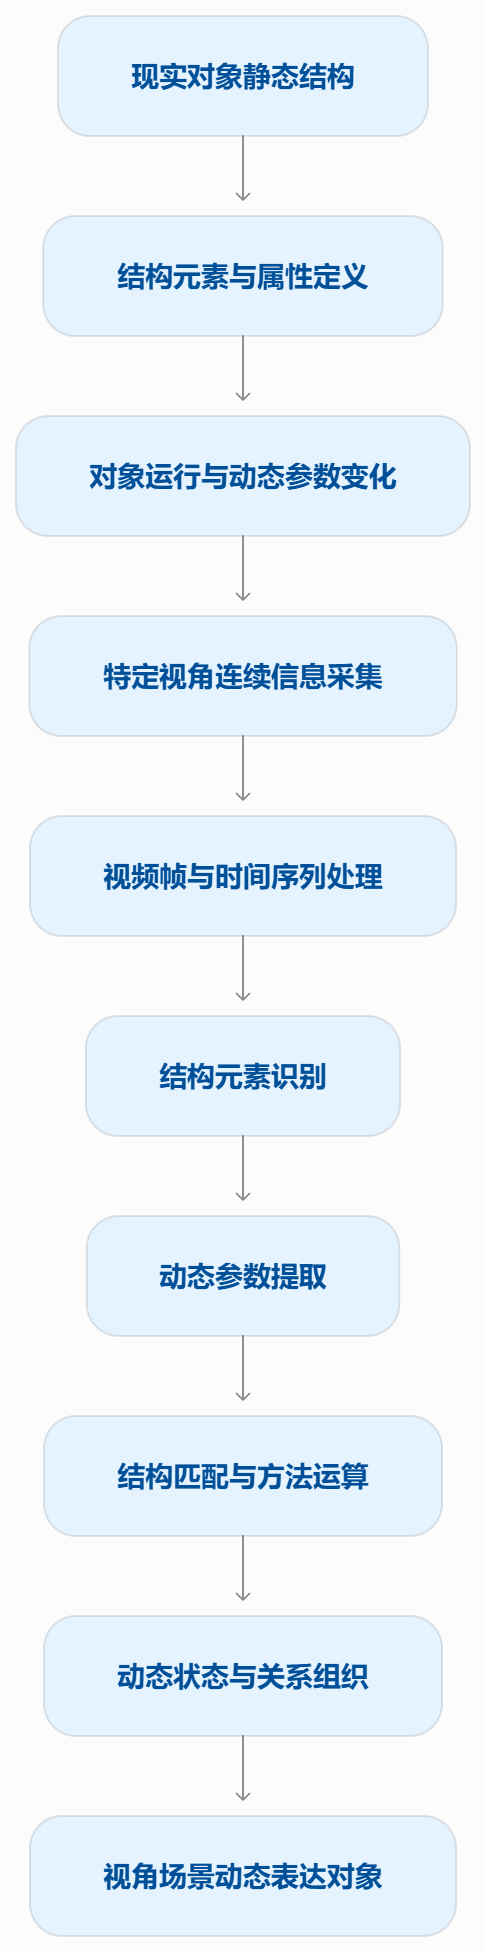
在工程实现中,视频连续处理程序需要同时管理视频源、摄像设备、观察视角、采集时间、帧序列和结构化处理结果。视频文件和图像帧是原始信息载体,视角场景表达对象则是经过处理后形成的结构化结果,两者需要分别保存。
例如,工业生产现场的摄像设备连续采集一台机械臂的运行过程。系统首先读取机械臂已有的结构定义,明确机械臂由关节、连杆、末端执行器等结构元素组成,并读取这些元素对应的属性、状态和关系定义。
随后,摄像设备从指定位置连续采集机械臂运动信息。视频处理程序按照时间戳解码图像帧,识别机械臂及其可见结构元素,提取各元素的位置、方向和运动变化,再通过摄像机标定和空间坐标转换,计算能够可靠获得的实际空间参数。
最终,系统形成该观察视角下机械臂结构元素的动态变化表达。
视频输入数据可以组织为:
{
    "video_source_id": "camera_001",
    "video_id": "video_001",
    "scene_reference": "factory_scene_001",
    "view_definition": {
        "view_id": "view_001",
        "position": {
            "x": 12.5,
            "y": 8.2,
            "z": 4.0
        },
        "direction": {
            "horizontal": 90,
            "vertical": -15
        },
        "observation_range": {
            "width": 1920,
            "height": 1080
        },
        "coordinate_system": "camera_coordinate"
    },
    "capture": {
        "frame_rate": 25,
        "resolution": "1920x1080",
        "start_time": "2026-11-15T10:00:00"
    },
    "frame_sequence": [],
    "processing_status": "RUNNING"
}
这里的坐标和角度是数据结构示例。实际工程需要明确坐标系、单位、摄像机标定参数和设备时间基准。
连续处理程序可以组织为:
WSaiOS/VideoSceneSystem/
    Input/
        VideoInputAdapter.php
        CameraInputAdapter.php

    View/
        ViewDefinition.php
        CameraConfiguration.php
        ViewCalibration.php

    Decode/
        VideoDecoder.php
        FrameSequenceManager.php

    Processing/
        FrameProcessor.php
        ImageQualityChecker.php
        TimeSequenceProcessor.php

    Structure/
        StructureElementResolver.php
        ElementPositionExtractor.php
        DynamicParameterExtractor.php

    Scene/
        SceneBuilder.php
        SceneStructureManager.php
        SceneExpressionManager.php

    Runtime/
        VideoSceneRuntime.php

    Repository/
        VideoRepository.php
        SceneRepository.php
        FrameRepository.php
VideoInputAdapter 负责接收视频源,ViewDefinition 负责管理观察视角,VideoDecoder 负责连续帧解码,FrameSequenceManager 负责时间顺序组织,StructureElementResolver 负责将视频识别结果与已有结构元素关联,SceneBuilder 则负责组织最终的动态场景表达对象。
对于实时视频,需要考虑处理延迟、帧缓存、数据积压和帧丢失。对于离线视频,可以在完整解码后进行批量分析。无论采用哪种方式,都必须保留真实采集时间,区分原始观察、计算结果和预测结果,不能把算法推测的数据伪装成真实观察。
24.2 视频对象识别与跟踪
视频对象识别与跟踪的核心任务,是从视角场景中识别现实对象及其可观察结构元素,并在连续时间内建立对象和元素的对应关系。
传统目标跟踪主要解决图像中的目标在不同帧之间是否为同一个目标的问题。在 WSaiOS 中,还需要进一步解决视觉对象与现实对象之间的对应关系,以及视觉识别结果与已有结构元素之间的匹配关系。
因此,需要区分三个层次:现实对象、现实对象的结构元素,以及视频中识别出的视觉对象。
例如,一台工业机械臂是现实对象;机械臂的关节、连杆和末端执行器是其结构元素;摄像机画面中识别出的机械臂轮廓和局部区域,则是特定视角下的视觉表达。
视觉识别结果不能直接等同于现实对象结构。系统需要通过对象结构定义、元素定义、视觉特征和空间关系建立映射。
单帧视觉对象可以表示为:
其中,\(ID_v\) 表示视觉对象标识,\(T_v\) 表示候选对象类型,\(B_v\) 表示图像区域,\(P_v\) 表示可见属性,\(Q_v\) 表示识别质量,\(E_v\) 表示图像证据。
结构元素的视觉识别结果可以表示为:
其中,\(ID_e\) 表示视觉识别到的结构元素标识,\(ID_o\) 表示所属视觉对象,\(B_e\) 表示元素图像区域,\(P_e\) 表示元素可见属性,\(Q_e\) 表示识别质量。
例如,机械臂的连杆在连续帧中发生位置变化,系统需要判断不同帧中的连杆是否属于同一个现实结构元素,而不是仅仅判断图像区域是否相似。
对象跟踪可以通过图像区域重叠、运动预测、外观特征、空间位置和时间连续性等信息进行。
图像区域交并比可以表示为:
其中,\(A\) 和 \(B\) 分别表示相邻帧中的两个候选区域。IoU 可以辅助判断目标区域是否连续,但不能单独作为对象身份判断依据。对于快速运动、遮挡和摄像机移动等情况,需要结合运动模型及其他识别信息。
视觉对象跟踪需要建立独立标识:
{
    "track_id": "track_001",
    "video_id": "video_001",
    "view_id": "view_001",
    "candidate_object_type": "industrial_robot",
    "track_status": "ACTIVE",
    "observations": [
        {
            "frame_id": "frame_001",
            "timestamp": "10:00:01.000",
            "visual_object_id": "visual_001",
            "position": {
                "x": 320,
                "y": 180
            }
        },
        {
            "frame_id": "frame_002",
            "timestamp": "10:00:01.040",
            "visual_object_id": "visual_002",
            "position": {
                "x": 335,
                "y": 185
            }
        }
    ]
}其中,track_id 是当前视频跟踪任务中的标识,不等于现实对象的唯一标识,也不等于 WSaiOS 的对象实例标识。
跟踪过程可以组织为:
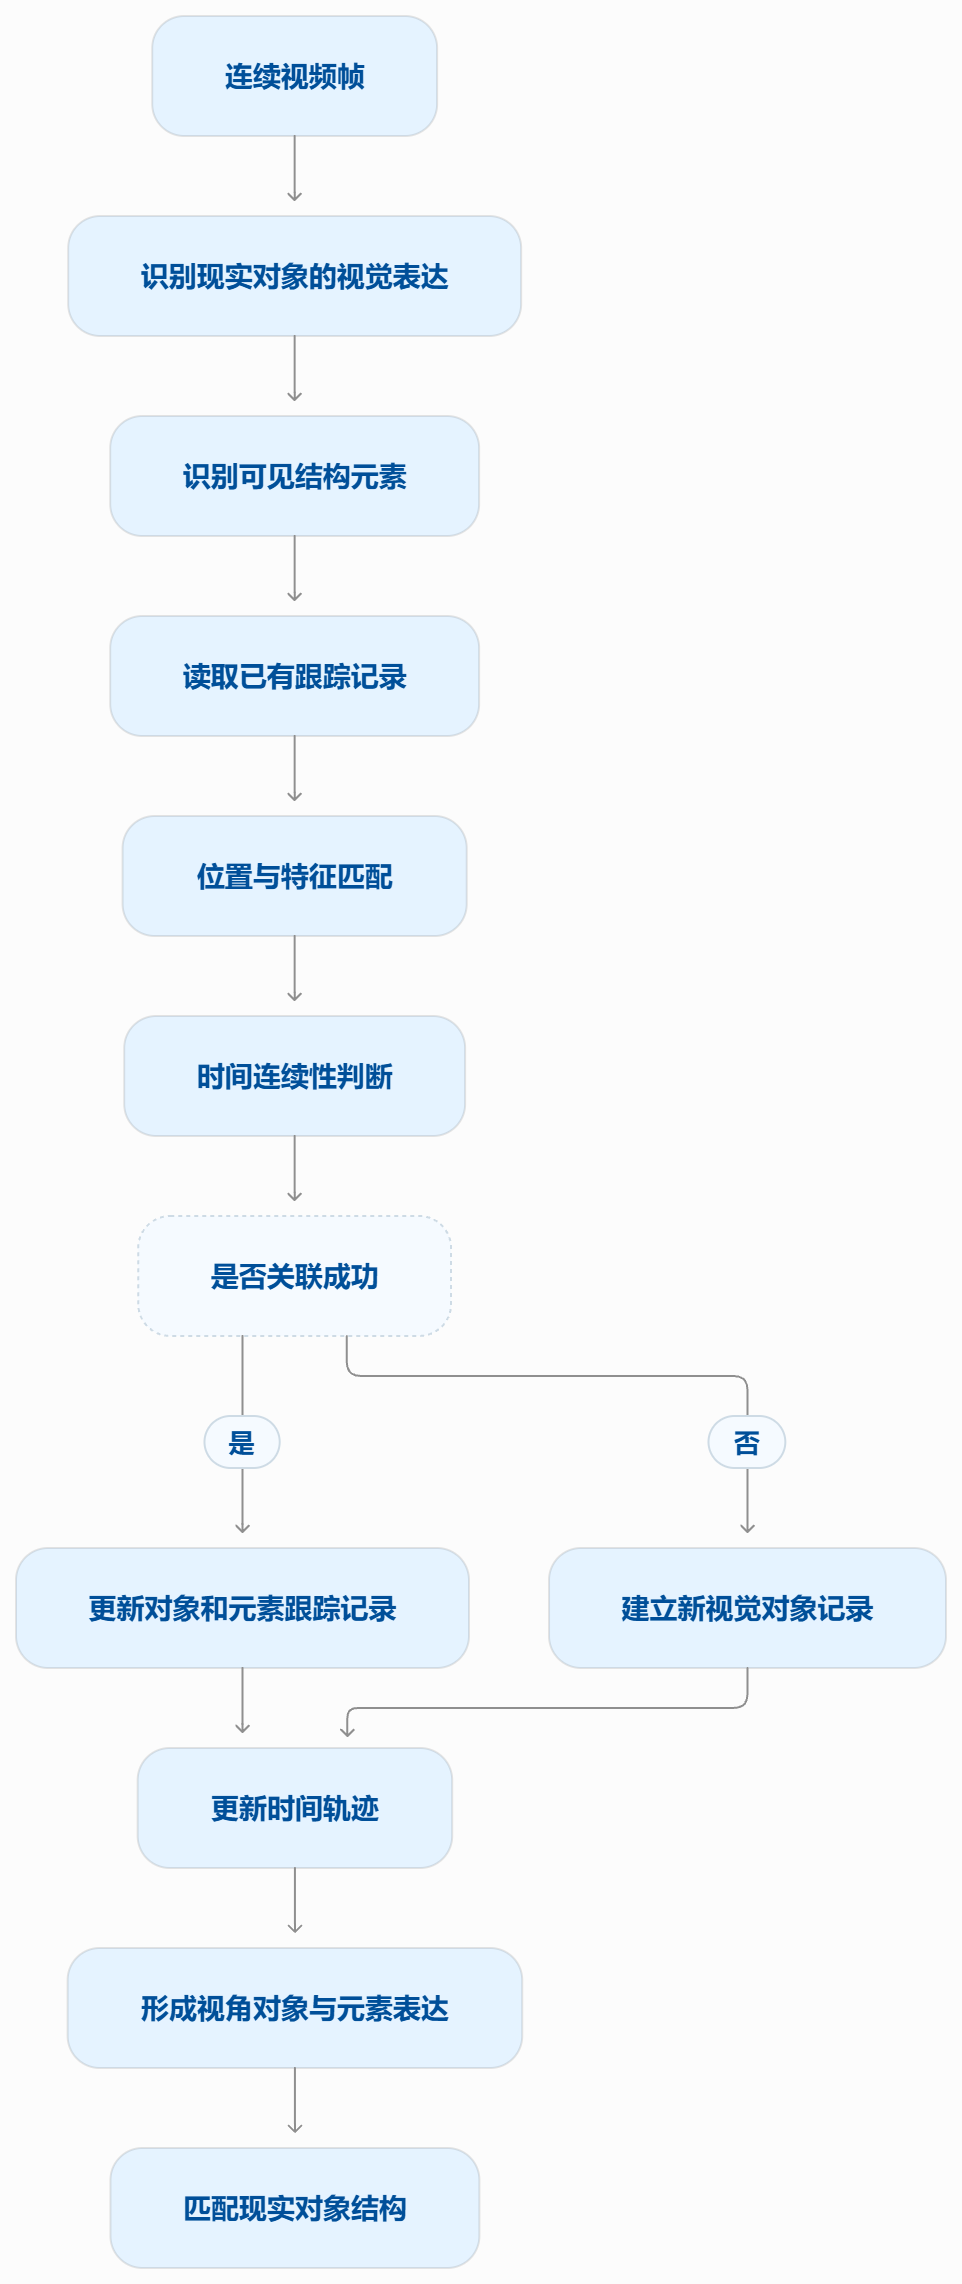
工程中还需要处理对象遮挡、离开视野、重新出现和多个相似对象等情况。对象跟踪状态可以包括 NEW、ACTIVE、OCCLUDED、LOST、REIDENTIFIED 和 ENDED。
这些状态描述的是视觉跟踪过程,不代表现实对象本身的运行状态。
当一个现实对象同时被多个摄像机观察时,各摄像机可能生成不同的视觉对象和跟踪标识。系统需要通过对象标识、结构元素特征、空间位置、时间和其他证据建立跨视角关联,不能仅凭外观相似就认定为同一个现实对象。
24.3 视频对象属性与状态识别
视频对象属性与状态识别,需要从现实对象静态结构中确定需要观察的结构元素和属性定义,再从连续视频信息中提取这些元素在不同时间点的可观察参数,并通过方法运算形成状态和参数变化结果。
这一过程与普通图像属性识别存在明显区别。普通图像识别通常描述某个时间点对象具有什么外观或属性,而视频结构识别还需要回答:结构元素的属性参数在不同时间点发生了什么变化,这些变化与对象状态之间有什么关系。
设现实对象结构元素集合为:
每个结构元素具有相应的属性定义:
在运行时间 \(t\),结构元素的状态和属性参数可以表示为:
视频处理程序从不同时间点提取对应的可观察参数:
其中,\(\hat X_i(t)\) 表示在特定视角下提取到的结构元素参数,不能默认所有参数都可以从视频直接获得。
例如,机械臂关节的角度可能需要通过视觉关键点识别和摄像机标定计算;机械臂末端的位置可以从图像中估计,也可以经过空间坐标转换获得;机械臂内部的电机温度则无法仅凭普通可见光视频直接确定,需要温度传感器或其他测量手段。
因此,视频属性需要区分可见属性、计算属性和外部测量属性。
{
    "object_instance": "robot_arm_001",
    "element_id": "joint_001",
    "observed_parameters": [
        {
            "property_id": "image_position",
            "value": {
                "x": 320,
                "y": 180
            },
            "coordinate_system": "image_plane",
            "source": "video_observation"
        },
        {
            "property_id": "joint_angle",
            "value": 35.2,
            "unit": "degree",
            "source": "visual_calculation",
            "calibration_required": true
        },
        {
            "property_id": "movement_speed",
            "value": 12.5,
            "unit": "pixel/s",
            "source": "time_sequence_calculation"
        }
    ]
}
结构元素的状态识别需要根据其属性定义、状态定义和状态转换条件进行判断。
设状态判断函数为:
其中,\(K_s\) 表示状态知识,\(C_s\) 表示状态判断约束。
例如,机械臂关节的角度持续变化,可以说明其处于运动过程;角度在一定时间内保持稳定,可以形成静止状态候选。但是否处于设备定义中的待机、工作或故障状态,还需要结合对象的状态定义、控制信息和其他测量数据判断。
因此,视频状态识别不能只根据图像外观进行简单分类,而应当将结构元素的多维参数变化与已有状态结构进行匹配。
对于一个结构元素,可以建立如下动态状态记录:
{
    "element_id": "joint_001",
    "state_observation": {
        "candidate_state": "moving",
        "observed_from": "10:00:01.000",
        "observed_to": "10:00:03.000",
        "parameter_changes": [
            {
                "property_id": "joint_angle",
                "start_value": 20.0,
                "end_value": 35.2,
                "unit": "degree"
            },
            {
                "property_id": "image_position",
                "start_value": [320, 180],
                "end_value": [380, 205]
            }
        ],
        "status": "PARTIAL_MATCH"
    }
}
程序实现时,需要将视频参数提取结果与对象结构定义、属性定义和状态定义进行匹配。状态识别结果可以是成立、不成立、未知、部分匹配或待确认。对于没有可靠观察依据的属性,应保留未知状态,不能随意补值。
24.4 对象运动与行为变化
对象运动与行为变化,是结构元素的多维参数随时间变化后形成的动态结果。
在 WSaiOS 中,运动不是一个独立于对象结构之外的概念,而是结构元素的位置、角度、速度、方向等属性参数发生变化的过程。行为则是多个结构元素的状态和参数变化,以及对象之间的动态关系按照一定条件组合后形成的更高层次动态结构。
因此,需要区分结构元素参数变化、对象运动和对象行为三个层次。
结构元素参数变化表示某个元素在不同时间点的属性值发生改变。对象运动表示多个相关结构元素的参数变化共同形成对象整体的位置或姿态变化。对象行为则表示对象运动、状态变化和关系变化按照特定知识与条件组织后形成的动态过程。
对于图像平面中的对象位置,可以表示为:
相邻时间点的位移为:
图像平面速度为:
图像平面加速度为:
这些公式描述的是图像坐标中的变化。经过摄像机标定和空间坐标转换后,才可以进一步计算现实空间中的运动参数。
对象运动轨迹可以表示为:
如果对象由多个结构元素组成,还需要建立各元素之间的运动约束。例如,机械臂的关节角度、连杆姿态和末端执行器位置之间存在结构关系,不能将每个元素的运动当作彼此独立的变化。
对于机械臂,可以建立:
其中,\(\theta_i\) 表示各关节角度,\(L_i\) 表示连杆参数,\(P_{end}\) 表示末端执行器的位置。该关系属于机械臂的结构计算定义,视频提取的关节参数经过验证后,才能作为计算输入。
行为变化则需要将对象运动、状态和关系组合起来:
其中,\(T_o\) 表示运动轨迹,\(S_o\) 表示状态变化,\(R_o\) 表示对象关系,\(K_b\) 表示行为知识,\(C_b\) 表示行为约束。
例如,机械臂执行工件搬运任务时,可以将动态过程组织为接近工件、接触候选、夹持候选、抬升、移动和放置等阶段。每个阶段都有对应的结构元素参数、状态和对象关系。
{
    "behavior_id": "behavior_001",
    "object_instance": "robot_arm_001",
    "behavior_type": "workpiece_handling",
    "stages": [
        {
            "stage": "approaching",
            "elements": [
                "joint_001",
                "joint_002",
                "end_effector"
            ],
            "observed_parameters": [
                "joint_angle",
                "end_position",
                "movement_direction"
            ]
        },
        {
            "stage": "grasping_candidate",
            "elements": [
                "end_effector",
                "workpiece_001"
            ],
            "observed_relations": [
                "approaching",
                "contact_candidate"
            ]
        },
        {
            "stage": "lifting_candidate",
            "elements": [
                "end_effector",
                "workpiece_001"
            ],
            "observed_parameters": [
                "relative_position",
                "vertical_displacement"
            ]
        }
    ]
}
这里的行为阶段仍然需要经过知识规则和证据验证。视频看到末端执行器靠近工件,不代表夹持成功;工件位置发生变化,也需要排除遮挡、视角变化和跟踪错误等因素。
因此,行为构建不是简单地给视频片段添加行为名称,而是根据结构元素之间的参数变化和动态关系,形成可以验证和计算的行为结构。
24.5 视频时间序列与状态关联
结构元素的状态和多维参数变化具有明确的时间属性。视频动态场景对象必须将结构元素、参数、状态和关系放在统一时间轴上,才能形成完整的动态表达。
对于一个结构元素,其动态参数时间序列可以表示为:
其中,\(X_i(t)\) 表示结构元素在时间 \(t\) 的状态和多维参数。
对于多个结构元素,可以建立整体动态场景时间序列:
其中,\(R(t_i)\) 表示同一时间点对象和结构元素之间的关系。
例如,机械臂在不同时间点的关节角度、末端位置和夹爪状态可以形成统一时间序列。通过这些数据,可以计算机械臂姿态变化、末端运动轨迹和夹爪状态变化,并将其与行为知识进行匹配。
{
    "scene_id": "scene_001",
    "time_sequence": [
        {
            "timestamp": "10:00:01.000",
            "elements": [
                {
                    "element_id": "joint_001",
                    "joint_angle": 20.0,
                    "state": "static_candidate"
                },
                {
                    "element_id": "end_effector",
                    "position": [320, 180],
                    "state": "static_candidate"
                }
            ]
        },
        {
            "timestamp": "10:00:02.000",
            "elements": [
                {
                    "element_id": "joint_001",
                    "joint_angle": 28.5,
                    "state": "moving_candidate"
                },
                {
                    "element_id": "end_effector",
                    "position": [350, 190],
                    "state": "moving_candidate"
                }
            ]
        },
        {
            "timestamp": "10:00:03.000",
            "elements": [
                {
                    "element_id": "joint_001",
                    "joint_angle": 35.2,
                    "state": "moving_candidate"
                },
                {
                    "element_id": "end_effector",
                    "position": [380, 205],
                    "state": "moving_candidate"
                }
            ]
        }
    ]
}
时间序列不仅可以记录参数变化,还需要建立参数变化与状态转换之间的关系:
其中,\(X_t\) 和 \(X_{t+1}\) 表示结构元素在相邻时间点的参数集合,\(R_t\) 表示动态关系,\(K_s\) 表示状态知识,\(C_s\) 表示转换约束。
通过该关系,可以判断对象从静止到运动、从运动到停止,或者从一个工作阶段进入另一个工作阶段。
在多来源信息环境中,还需要将视频时间序列与传感器数据、控制器事件和其他摄像设备的数据关联起来:
其中,\(T_v\) 表示视频观察时间序列,\(T_s\) 表示传感器数据序列,\(T_e\) 表示设备事件序列,\(C_t\) 表示时间同步约束。
例如,视频识别到机械臂末端位置变化,控制器记录到关节运动指令,关节传感器同时测量到角度变化。三个来源可以围绕同一个结构元素和时间区间建立对应关系,从而形成更加完整的动态参数记录。
视频时间序列可以独立存储:
CREATE TABLE ws_video_element_timeseries (
    id BIGINT UNSIGNED NOT NULL AUTO_INCREMENT,
    scene_id VARCHAR(64) NOT NULL,
    view_id VARCHAR(64) NOT NULL,
    instance_id VARCHAR(64) DEFAULT NULL,
    element_id VARCHAR(64) NOT NULL,
    frame_id VARCHAR(64) NOT NULL,
    observed_at DATETIME(3) NOT NULL,
    parameter_data JSON NOT NULL,
    state_data JSON,
    relation_data JSON,
    evidence_data JSON,
    PRIMARY KEY (id),
    KEY idx_scene_time (scene_id, observed_at),
    KEY idx_element_time (element_id, observed_at),
    KEY idx_instance_time (instance_id, observed_at)
);
对于高频数据,实际工程还需要考虑分区、批量写入、索引规模和历史数据归档。原始视频文件、关键帧证据和结构化时间序列应当分开保存,通过标识和时间戳建立关联。
时间序列还需要区分实际观察值、计算值和预测值。视频丢帧、对象遮挡和摄像设备中断时,可以按照算法形成预测结果,但必须标记数据类型和质量状态,不能把预测值作为真实测量值。
24.6 动态对象关系构建
现实对象不仅包含自身的结构元素,还与其他对象存在空间、运动和功能关系。对象运行时,这些关系可能随结构元素的状态和多维参数变化而建立、改变或解除。
因此,视频动态场景对象不仅需要记录单个结构元素的参数变化,还需要根据多个对象和结构元素的相对变化,形成动态关系结构。
对象动态关系可以表示为:
其中,\(O_a\) 和 \(O_b\) 表示关系两端的对象或结构元素,\(T_r\) 表示关系类型,\(C_r\) 表示关系条件,\(t_s\) 和 \(t_e\) 表示关系起止时间,\(Q_r\) 表示关系质量,\(E_r\) 表示证据。
例如,机械臂末端执行器与工件之间的关系,会随着机械臂运动而发生变化。最初两者可能处于分离状态,随后形成接近关系,之后可能形成接触关系,再经过夹持验证后形成夹持关系。不同关系需要对应不同的条件和证据。
动态关系不能仅凭某一帧的空间位置确定,而应结合连续时间序列、结构定义和相关知识进行判断。
对于图像平面中的两个对象,可以计算其位置距离:
该距离只代表图像平面上的相对距离。要获得现实空间中的距离,需要进行摄像机标定和空间坐标转换。
对象之间的动态关系可以组织为:
{
    "relation_id": "relation_001",
    "object_a": "robot_end_effector",
    "object_b": "workpiece_001",
    "relation_type": "approaching",
    "view_id": "view_001",
    "time_range": {
        "start": "10:00:01.000",
        "end": "10:00:03.000"
    },
    "conditions": {
        "relative_distance_change": "decreasing",
        "movement_direction": "toward_object"
    },
    "evidence": [
        "frame_001",
        "frame_002",
        "frame_003"
    ],
    "status": "OBSERVED"
}
多对象及其关系可以形成动态场景关系图:
其中,\(O_v(t)\) 表示视频场景中的感知对象,\(E_v(t)\) 表示对象内部可识别的结构元素,\(R_v(t)\) 表示对象和元素之间的动态关系,\(S_v(t)\) 表示对应状态。
动态关系构建流程如下:
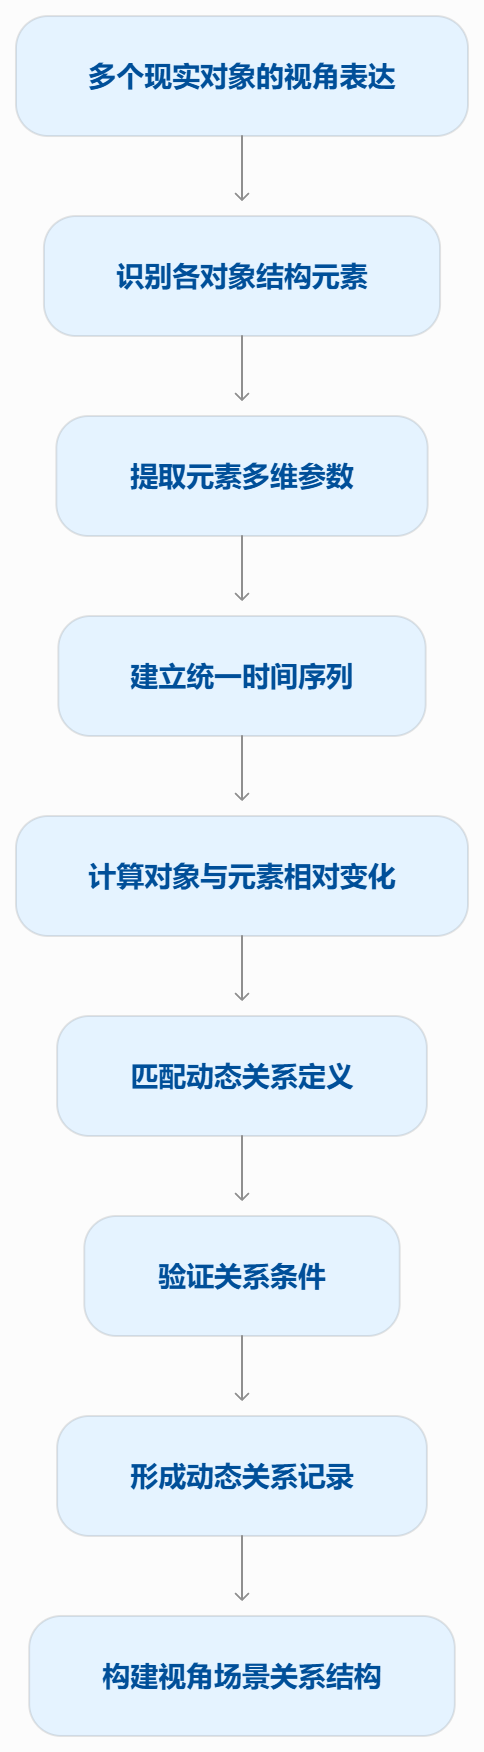
在多摄像机环境中,不同视角可能分别观察到同一关系的不同部分。要将这些关系组合成统一场景结构,需要先建立统一时间基准和空间参照,并确认不同视角中的对象身份。不能直接将不同摄像机的图像坐标进行比较。
动态关系还需要保留起止时间和证据。当两个对象暂时被遮挡时,关系可能无法继续观察,但不能因此认定现实关系已经解除。系统应当区分关系未观察到、关系暂时未知和关系已经确认解除等情况。
24.7 视频信息与动态结构匹配
视频动态场景表达最终需要与 WSaiOS 的现实对象结构及其动态状态定义建立匹配关系。
这一过程是本章最重要的工程环节。视频并不是独立于结构智能体系之外的图像数据,而是现实对象静态结构元素的状态与多维参数变化经过特定视角处理和运算后形成的表达结果。
因此,视频信息与动态结构匹配的核心任务,是将视角场景中识别出的对象和结构元素,与现实对象结构定义中的对象及元素建立对应关系,再将视频观察得到的动态参数与相应属性、状态和关系定义进行匹配。
现实对象结构可以表示为:
视频动态场景对象可以表示为:
其中,\(W\) 表示观察视角,\(O_v\) 表示视频感知对象,\(E_v\) 表示视觉识别到的结构元素,\(P_v\) 表示动态参数,\(S_v\) 表示状态观察结果,\(R_v\) 表示动态关系,\(T_v\) 表示时间序列,\(Q_v\) 表示数据质量。
二者之间的匹配关系可以表示为:
其中,\(K\) 表示相关知识结构,\(C_m\) 表示对象身份、元素对应、参数定义、状态转换、时间和视角等匹配约束。
匹配需要经过三个层次。
首先是现实对象与视频感知对象的匹配,确定视频中观察到的对象属于哪一个现实对象或对象类型。
其次是结构元素匹配,确定视频中识别出的局部对象、部件或运动区域,对应现实对象结构中的哪个元素。
最后是动态参数和状态匹配,将视频处理得到的多维参数变化与结构元素的属性定义、状态定义及状态转换规则关联起来。
例如,视频中识别出一台机械臂,并进一步识别出关节、连杆和末端执行器。系统读取机械臂已有结构定义,将视觉识别出的各元素与结构元素建立对应关系。随后,视频处理程序连续提取关节位置和角度变化,形成时间序列,再与机械臂的关节属性和运动状态定义进行匹配。
如果视频中能够识别关节位置,但无法准确计算关节角度,则只能建立部分匹配;如果关节角度经过标定和计算得到,并符合结构定义中的参数约束,则可以形成有效参数匹配;如果视频观察结果与传感器数据冲突,则需要形成冲突记录,不能直接覆盖现实对象的状态。
匹配结果可以组织为:
{
    "scene_match_id": "scene_match_001",
    "video_scene_id": "scene_001",
    "view_id": "view_001",
    "target_instance_id": "robot_arm_001",
    "element_matches": [
        {
            "visual_element_id": "visual_joint_001",
            "target_element_id": "joint_001",
            "element_status": "MATCHED",
            "parameter_matches": [
                {
                    "source_parameter": "joint_angle",
                    "target_property": "joint_angle",
                    "status": "PARTIAL_MATCH",
                    "reason": "CALIBRATION_REQUIRED"
                }
            ],
            "state_match": {
                "candidate_state": "moving",
                "status": "CANDIDATE"
            }
        },
        {
            "visual_element_id": "visual_end_001",
            "target_element_id": "end_effector",
            "element_status": "MATCHED",
            "parameter_matches": [
                {
                    "source_parameter": "image_position",
                    "target_property": "view_position",
                    "status": "MATCHED"
                }
            ]
        }
    ],
    "overall_status": "PARTIAL_MATCH"
}
匹配状态可以包括 MATCHED、PARTIAL_MATCH、CANDIDATE、CONFLICT、UNMATCHED 和 PENDING_CONFIRMATION。匹配完成不代表所有动态参数均已确认,也不代表现实对象的当前状态已经更新。
工程上可以建立统一的视频动态结构匹配引擎:
class VideoDynamicStructureMatcher
{
    private $sceneRepository;
    private $structureRepository;
    private $objectMatcher;
    private $elementMatcher;
    private $parameterMatcher;
    private $stateMatcher;
    private $relationMatcher;

    public function __construct(
        $sceneRepository,
        $structureRepository,
        $objectMatcher,
        $elementMatcher,
        $parameterMatcher,
        $stateMatcher,
        $relationMatcher
    ) {
        $this->sceneRepository = $sceneRepository;
        $this->structureRepository = $structureRepository;
        $this->objectMatcher = $objectMatcher;
        $this->elementMatcher = $elementMatcher;
        $this->parameterMatcher = $parameterMatcher;
        $this->stateMatcher = $stateMatcher;
        $this->relationMatcher = $relationMatcher;
    }

    public function match($sceneId)
    {
        $scene = $this->sceneRepository->find($sceneId);

        if (!$scene) {
            return array(
                'status' => 'FAILED',
                'reason' => 'SCENE_NOT_FOUND'
            );
        }

        $structure = $this->structureRepository
            ->findCandidates($scene);

        if (empty($structure)) {
            return array(
                'status' => 'UNMATCHED',
                'reason' => 'NO_CANDIDATE_STRUCTURE'
            );
        }

        $objectResult = $this->objectMatcher->match(
            $scene,
            $structure
        );

        $elementResult = $this->elementMatcher->match(
            $scene,
            $structure,
            $objectResult
        );

        $parameterResult = $this->parameterMatcher->match(
            $scene,
            $structure,
            $elementResult
        );

        $stateResult = $this->stateMatcher->match(
            $scene,
            $structure,
            $elementResult,
            $parameterResult
        );

        $relationResult = $this->relationMatcher->match(
            $scene,
            $structure,
            $objectResult,
            $elementResult
        );

        return array(
            'status' => 'MATCHING_COMPLETED',
            'scene_id' => $sceneId,
            'object_result' => $objectResult,
            'element_result' => $elementResult,
            'parameter_result' => $parameterResult,
            'state_result' => $stateResult,
            'relation_result' => $relationResult
        );
    }
}
这里的 MATCHING_COMPLETED 仅表示匹配程序执行完成,不表示全部匹配成功。正式实现还需要对各子结果进行完整性检查,形成总体匹配状态,并保存匹配依据、结构版本、处理方法版本和证据记录。
视频动态结构匹配完成后,可以进一步进入多模态结构语义匹配。文字资料可以提供对象结构和属性定义,图片可以补充对象外观和可见元素,视频提供结构元素动态参数变化,传感器和设备控制器提供测量数据及运行反馈。不同来源的信息通过对象、结构元素、属性和时间关系建立关联。
对于多个观察视角,系统可以将各个视角场景表达对象分别保存,再通过现实对象标识、结构元素标识、统一时间基准和空间参照建立关联。多个视角的动态参数可以相互补充,但不能简单地将不同视角的观察结果合并为一个未经验证的现实状态。
对于非通信运行的智能个体,视频采集、场景构建、动态参数处理和结构匹配可以在本地完成。通信恢复后,再按照对象标识、结构版本、时间戳和更新规则进行同步。中央系统无法实时获取离线个体的现场视频状态,因此不能将中央记录直接当作本地对象的实时状态。
本章最终形成的视频动态结构处理链为:
本章的核心结论是:视频是现实对象静态结构元素的状态与多维参数变化,经过特定视角的连续感知、结构处理和方法运算后形成的动态场景表达对象。
现实对象的结构定义构成视频动态表达的基础,结构元素的状态和多维参数变化构成动态内容,特定视角决定信息获取范围,信息处理与方法运算决定场景表达结果。视频动态场景对象与现实对象之间通过结构元素和对象标识建立映射关系,而不是直接等同。
通过这一机制,WSaiOS 可以将视频中观察到的对象动态变化转化为可组织、可计算、可匹配和可更新的结构信息,为后续多模态认知、结构计算和智能决策提供依据。
本章与第二十五章“多模态结构语义匹配”形成衔接。第二十四章研究视频如何形成现实对象结构元素动态变化的视角表达,第二十五章则进一步研究文字、图片、视频及其他来源的信息,如何共同匹配现实对象的结构、属性、状态和关系,形成统一的多模态认知对象。